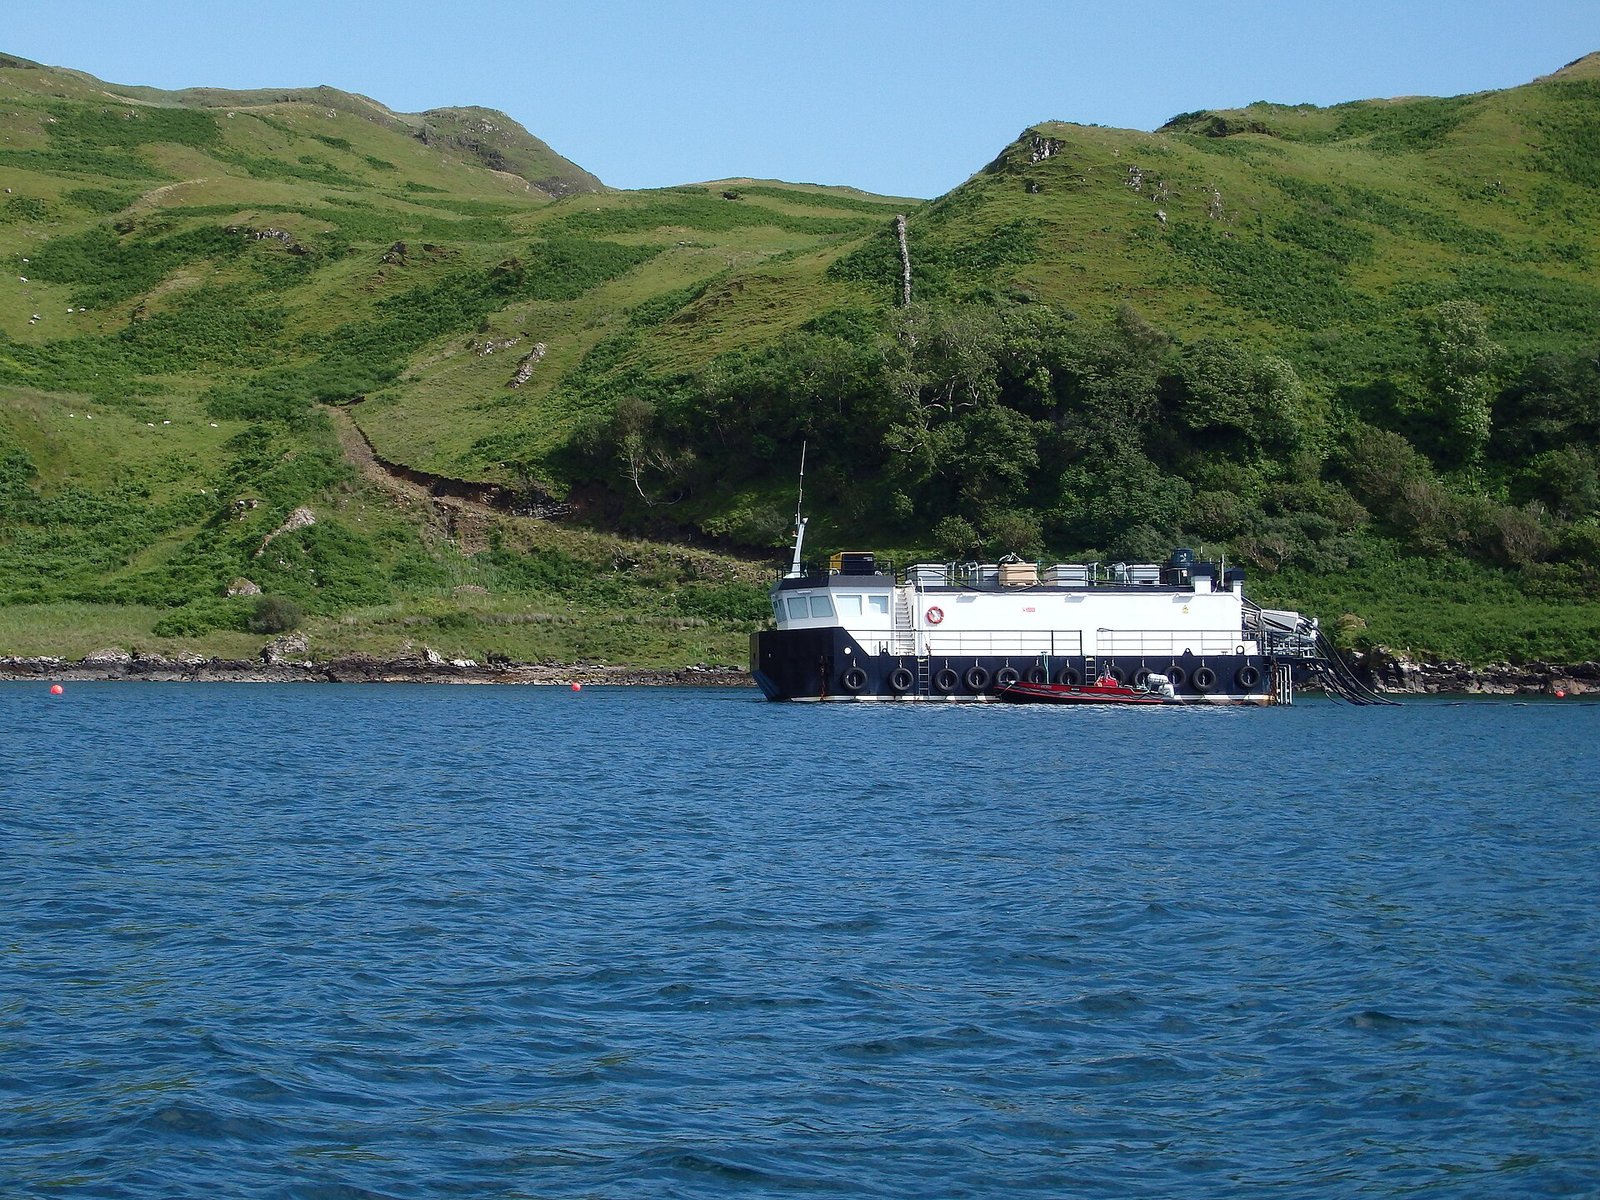
फार्म लॉजिस्टिक्स के लिए स्वायत्त सतह पोत (ASV)
स्वायत्त सतह पोत (ASV) बिना किसी मानव ऑपरेटर के जलमार्गों में नेविगेट करते हैं, GPS वेपॉइंट नेविगेशन को बाधा-पहचान सेंसर के साथ जोड़कर उपयोग करते हैं। ये जलीय कृषि में नियमित, दोहराए जाने वाले लॉजिस्टिक्स कार्यों के लिए उपयोग होने लगे हैं, जैसे कि एक बड़े स्थल पर कई निश्चित बिंदुओं पर पानी के नमूने एकत्र करना, किनारे और पिंजरे के स्थानों के बीच हल्के सेंसर-पैकेज का परिवहन, और साइट परिधि की निगरानी। ये ऐसे कार्य हैं जो मानव-संचालित जहाजों के लिए दोहराव वाले और समय लेने वाले होते हैं, लेकिन हर नियमित उदाहरण के लिए मानव ऑपरेटर के निर्णय और लचीलेपन की आवश्यकता नहीं होती है। स्वायत्त पोत संचालन को नियंत्रित करने वाले नियामक ढांचे अधिकांश न्यायालयों में स्वायत्त हवाई ड्रोन के लिए बने ढांचों की तुलना में काफी कम विकसित और अधिक प्रतिबंधात्मक हैं, जो अन्य पोत यातायात द्वारा उपयोग किए जाने वाले साझा जलमार्गों में एक अनियंत्रित पोत के टकराव-जोखिम परिणामों और अधिक परिपक्व हवाई ड्रोन नियामक परिदृश्य की तुलना में समुद्री स्वायत्त वाहन विनियमन के समग्र प्रारंभिक चरण दोनों को दर्शाता है। इसका मतलब है कि जलीय कृषि में वाणिज्यिक ASV परिनियोजन आज अनुमत उपयोग के मामलों के एक संकरे, अधिक प्रतिबंधित सेट के भीतर संचालित होता है और अक्सर समकक्ष ड्रोन अनुप्रयोगों की तुलना में अधिक निकट नियामक निरीक्षण के तहत होता है। टकराव से बचाव और विफल-सुरक्षित व्यवहार, जिसमें यदि पोत GPS सिग्नल खो देता है, एक अप्रत्याशित बाधा का सामना करता है, या सिस्टम में खराबी आती है, तो एक विश्वसनीय स्वचालित स्टॉप या सुरक्षित-वापसी प्रतिक्रिया शामिल है, एक वास्तविक रूप से परिनियोजित वाणिज्यिक ASV को एक प्रायोगिक प्रोटोटाइप से अलग करने वाली केंद्रीय सुरक्षा इंजीनियरिंग आवश्यकताएं हैं। ऐसा इसलिए है क्योंकि एक अनियंत्रित पोत जो फार्म के बुनियादी ढांचे, अन्य जहाजों और संभावित रूप से तैराकों या गोताखोरों के साथ साझा किए गए समुद्री वातावरण में बह रहा है, एक वास्तविक सुरक्षा खतरा पैदा करता है यदि इन विफल-सुरक्षित व्यवहारों को मजबूती से इंजीनियर और परीक्षण नहीं किया जाता है। वर्तमान वाणिज्यिक अपनाना अधिकांश जलीय कृषि अनुप्रयोगों के लिए अनुसंधान और पायलट-परियोजना पैमाने पर केंद्रित है, जिसमें व्यापक नियमित वाणिज्यिक परिनियोजन अन्य स्वायत्त वाहन श्रेणियों में देखे गए समान सामान्य परिपक्वता पैटर्न का पालन करने की संभावना है क्योंकि अंतर्निहित तकनीक और शासी नियामक ढांचा दोनों विकसित होते रहते हैं।